

Geschichte
Was wir gelernt haben
Das Beet von 2019 funktionierte. Es zeigte aber auch, woran ein zentraler Aufbau im Freien scheitert. Aus diesen Erfahrungen ist der Aufbau von SmartBeet entstanden.
Auf dieser Seite
Das Fazit von 2019
Der Vortrag zum Wettbewerb endet mit einem Satz, der den heutigen Aufbau vorwegnimmt. Es habe sich als Nachteil herausgestellt, dass der Raspberry Pi zentral die Steuerung übernimmt. Dadurch seien sehr viele Leitungen für die Sensoren zu verlegen. Geplant sei ein dezentrales System: jeder Sensor mit einem eigenen kleinen Controller, im Beet nur noch eine Leitung.
Dezentral, eine Leitung, kleine Controller. Genau das ist SmartBeet. Nur die Leitung ist eine andere geworden.
Was das Fehlerprotokoll zeigt
Die Software von 2019 schrieb jeden Fehler in eine Datei. Die letzte Fassung lief im fertigen Beet, vom Abend des 9. März bis zum Abend des 10. März 2019. In diesen rund 26 Stunden stehen 9810 Einträge im Protokoll.
| Fehler | Einträge |
|---|---|
| Lesefehler am Analogwandler, angeschlossen über I²C | 7125 |
| Klimasensor der zweiten Zone nicht erreichbar | 1925 |
| Anzeigen am Beet nicht ansprechbar, über I²C | 727 |
| übrige | 33 |
Fast alles davon hängt am I²C-Bus. I²C ist für kurze Wege auf einer Platine gemacht. Im Beet liefen die Leitungen über Meter, im Freien, neben Pumpen und Antrieben.
Damals und heute
| Damals | Folge | Heute in SmartBeet |
|---|---|---|
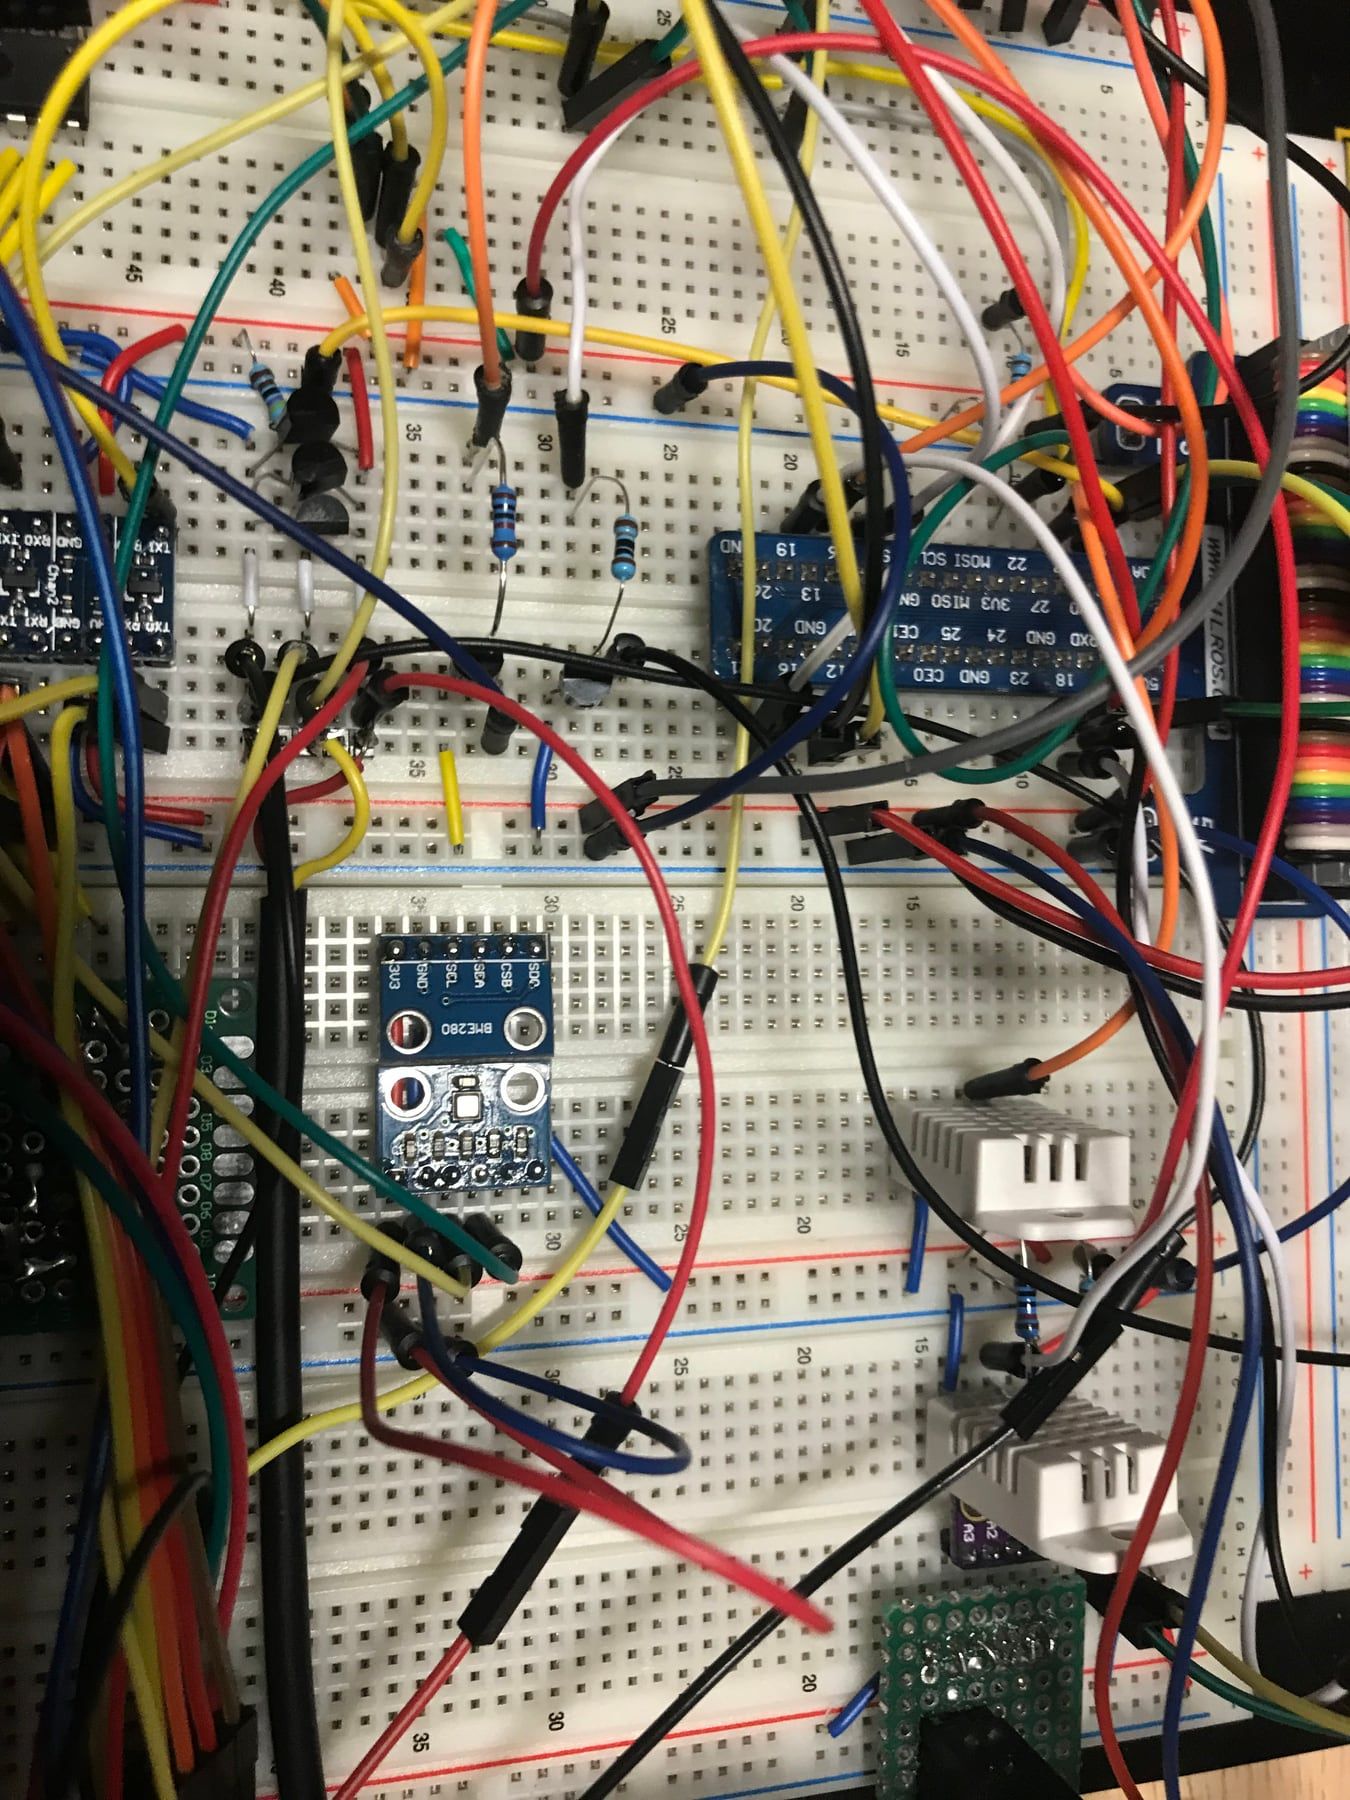
| Ein zentraler Raspberry Pi | Jeder Sensor und jeder Aktor braucht eine eigene Leitung bis zum Pi. | Ein Hub mit Mikrocontroller und Module am Bus. Ein Kabel von Modul zu Modul. |
| Lange I²C-Leitungen | Tausende Lesefehler an einem Tag. | I²C bleibt im Modul. Über die Strecke läuft CAN, das für lange Leitungen gebaut ist. |
| Fehlerwerte galten als echte Werte | Eine Messung außerhalb des Bereichs wurde auf den Rand begrenzt und erschien als gültiger Füllstand. | Jeder Messwert trägt eine Güte. Nur Werte, die in Ordnung sind, dürfen etwas schalten. Der Rohwert bleibt sichtbar. |
| Keine Laufzeitsperren | Ein Ausgang, der einmal eingeschaltet war, blieb es, solange die Software es wollte. | Maximale Laufzeit mit Zwangspause im Modul, auch im Handbetrieb. |
| Kein Schutz vor Trockenlauf | Bei niedrigem Wasserstand kam eine Warnung per Mail. Gesperrt wurde nichts. | Der Füllstand sperrt alle Pumpen, die aus dem Tank fördern. Ohne gültigen Füllstand läuft keine. |
| Zu wenige Anschlüsse am Pi | Eine Erweiterung für Ein- und Ausgänge musste her. | Mehr Ausgänge bedeuten ein weiteres Modul am Bus. |
| Verkabelung auf dem Steckbrett | Der Aufbau wurde mit jedem Sensor unübersichtlicher und ließ sich so nicht einbauen. | Module mit festen Aufgaben, wasserdichte Stecker, später eigene Platinen. |
Warum CAN statt I²C
2019 war der Plan, I²C zu behalten und jeden Sensor mit einem kleinen Controller auszustatten. SmartBeet geht einen Schritt weiter. Die Module sprechen über CAN, einen Bus, der für lange Leitungen und gestörte Umgebungen gebaut ist. I²C gibt es weiter, aber nur auf den wenigen Zentimetern zwischen dem Controller eines Moduls und seinem Sensor.
Mehr dazu unter CAN-Bus.
Was bleibt
Das Beet wird weiterverwendet. Steuerung und Elektronik werden ersetzt.
| Bleibt | Wird ersetzt |
|---|---|
| das Hochbeet aus Holz mit zwei Kammern | der Raspberry Pi mit Aufsteckplatine |
| die Bodenheizmatten, 230 V | die Relais |
| die Pumpen, 12 V | die Software in Python |
| die Linearantriebe der Deckel, 12 V | ein Teil der Sensoren |
| die runde Tonne als Tank | |
| Temperaturfühler, Endschalter und dichte Gehäuse |
Doku, Code und Messreihen von damals liegen vollständig vor. Übernommen wird daraus kein Code, nur die Erfahrung.